抛光设备
UltraPro 3D
机器人光学抛光机
面向非球面与自由曲面的
机器人精密抛光
随形加工,迭代修正面形
六轴机器人结合力/力矩控制与面形迭代算法,支持平面、球面、非球面和自由曲面抛光。一次装夹可完成多区域、多工具连续加工,适用于光学玻璃、硅、碳化硅及陶瓷等材料。
查看详细技术参数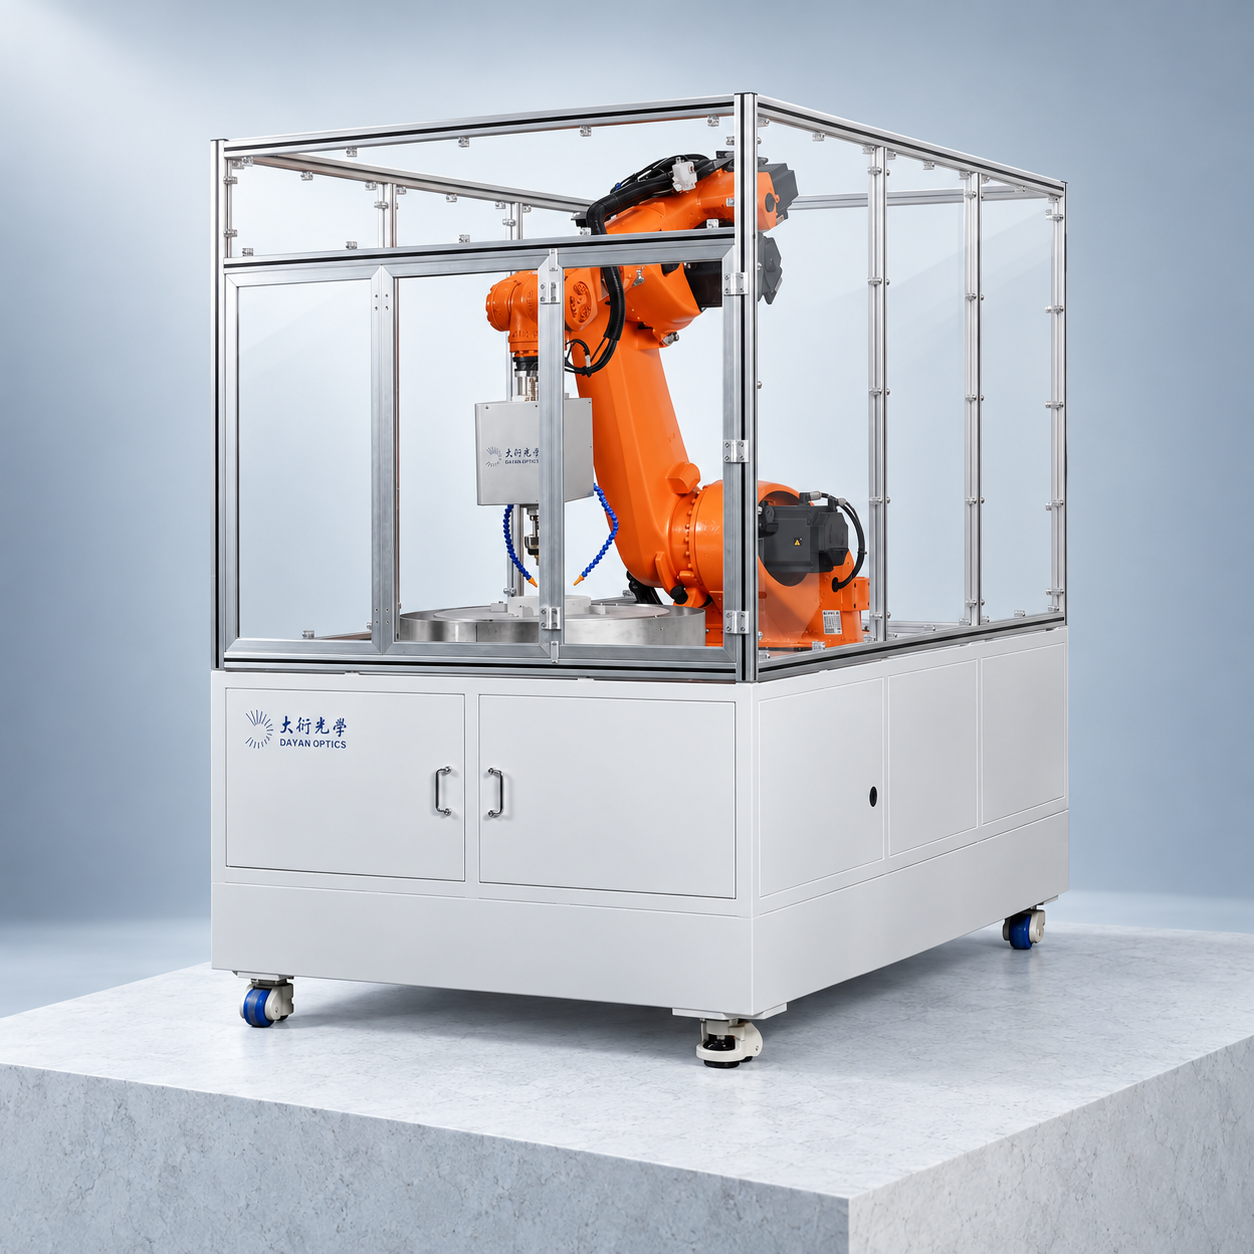
6 轴机器人联动
3 种可互换抛光头
Φ2000 mm系列最大加工尺寸
工艺与控制
工艺特点
01
力控随形抛光
六轴联动与力/力矩控制,稳定抛光接触状态。
02
多工具连续加工
小工具、气囊及轮式抛光头互换,支持多配方连续工步。
03
面形迭代修正
结合面形误差迭代修正,适配非球面与自由曲面加工。
04
抛光液与垫面管理
抛光液搅拌分配、可选温控与抛光垫自动修整,保持工艺稳定。
机型与配置
技术参数
DRP800S
| 项目 | 单位 | 规格 |
|---|---|---|
| 机器人 | — | 史陶比尔 |
| 最大加工尺寸(平面或凹面) | mm | Φ800 |
| 加工精度 | nm | ≤12 |
| 设备尺寸(长 × 宽 × 高) | m | 3.3 × 3.0 × 2.5 |
| 设备重量 | kg | 约 1,500 |
| 功率 | kVA | 4 |
| 地基承重 | t/m² | ≥1 |
DRP100S
| 项目 | 单位 | 规格 |
|---|---|---|
| 机器人 | — | 史陶比尔 |
| 最大加工尺寸(平面或凹面) | mm | Φ1000 |
| 加工精度 | nm | ≤12 |
| 设备尺寸(长 × 宽 × 高) | m | 4.0 × 3.5 × 2.8 |
| 设备重量 | kg | 约 2,000 |
| 功率 | kVA | 6 |
| 地基承重 | t/m² | ≥1.5 |
DRP1000K
| 项目 | 单位 | 规格 |
|---|---|---|
| 机器人 | — | 库卡 KUKA |
| 最大加工尺寸(平面或凹面) | mm | Φ1000 |
| 加工精度 | nm | ≤15 |
| 设备尺寸(长 × 宽 × 高) | m | 3.3 × 3.0 × 2.5 |
| 设备重量 | kg | 约 1,500 |
| 功率 | kVA | 4 |
| 地基承重 | t/m² | ≥1 |
DRP2000K
| 项目 | 单位 | 规格 |
|---|---|---|
| 机器人 | — | 库卡 KUKA |
| 最大加工尺寸(平面或凹面) | mm | Φ2000 |
| 加工精度 | nm | ≤15 |
| 设备尺寸(长 × 宽 × 高) | m | 4.0 × 3.5 × 2.8 |
| 设备重量 | kg | 约 2,000 |
| 功率 | kVA | 6 |
| 地基承重 | t/m² | ≥1.5 |
DRP1000A
| 项目 | 单位 | 规格 |
|---|---|---|
| 机器人 | — | ABB |
| 最大加工尺寸(平面或凹面) | mm | Φ1000 |
| 加工精度 | nm | ≤15 |
| 设备尺寸(长 × 宽 × 高) | m | 4.0 × 3.5 × 2.8 |
| 设备重量 | kg | 约 2,500 |
| 功率 | kVA | 6 |
| 地基承重 | t/m² | ≥1 |
DRP2000A
| 项目 | 单位 | 规格 |
|---|---|---|
| 机器人 | — | ABB |
| 最大加工尺寸(平面或凹面) | mm | Φ2000 |
| 加工精度 | nm | ≤15 |
| 设备尺寸(长 × 宽 × 高) | m | 5.0 × 4.0 × 3.8 |
| 设备重量 | kg | 约 3,500 |
| 功率 | kVA | 8 |
| 地基承重 | t/m² | ≥1.5 |
共用配置
| 项目 | 单位 | 规格 |
|---|---|---|
| 机器人 | — | 六轴关节式机器人,力/力矩感知与控制 |
| 可互换抛光头数量 | 个 | 3 |
| 抛光头配置 | — | 小工具头、气囊抛光头、轮式抛光头 |
| 抛光转速 | rpm | 0–1,500 |
| 抛光压力 | 原表未注明单位 | 0–25 |
| 工艺控制 | — | 多配方、多工步编程,自动切换抛光工具 |
| 面形修正 | — | 面形迭代算法,支持面形误差修正 |
| 抛光液系统 | — | 储液、搅拌、分配;可配抛光液温控 |
| 抛光垫修整 | — | 自动修整 |
| 控制系统 | — | PLC、EtherCAT 嵌入式 PC 主站 |
| 操作与数据 | — | 可调式液晶操作屏,HMI 配置 OPC 服务 |
参数表中的“加工精度”未注明 PV、RMS 或 Ra 指标;抛光压力为 0–25,原表未标注单位,具体以技术确认为准。
系列机型
机型对比
按加工口径、机器人配置与安装条件选择机型。
| 项目 | DRP800S | DRP100S | DRP1000K | DRP2000K | DRP1000A | DRP2000A |
|---|---|---|---|---|---|---|
| 机器人— | 史陶比尔 | 史陶比尔 | 库卡 KUKA | 库卡 KUKA | ABB | ABB |
| 最大加工尺寸(平面或凹面)mm | Φ800 | Φ1000 | Φ1000 | Φ2000 | Φ1000 | Φ2000 |
| 加工精度nm | ≤12 | ≤12 | ≤15 | ≤15 | ≤15 | ≤15 |
| 设备尺寸(长 × 宽 × 高)m | 3.3 × 3.0 × 2.5 | 4.0 × 3.5 × 2.8 | 3.3 × 3.0 × 2.5 | 4.0 × 3.5 × 2.8 | 4.0 × 3.5 × 2.8 | 5.0 × 4.0 × 3.8 |
| 设备重量kg | 约 1,500 | 约 2,000 | 约 1,500 | 约 2,000 | 约 2,500 | 约 3,500 |
| 功率kVA | 4 | 6 | 4 | 6 | 6 | 8 |
| 地基承重t/m² | ≥1 | ≥1.5 | ≥1 | ≥1.5 | ≥1 | ≥1.5 |
各机型均配置 3 种抛光头,抛光转速 0–1,500 rpm。加工尺寸按平面或凹面工件列示,具体可达范围随工件形状与装夹方式确定。
材料与面形
加工范围
| 项目 | 单位 | 规格 |
|---|---|---|
| 可加工面形 | — | 平面、球面、非球面、自由曲面 |
| 工件形状 | — | 圆形、椭圆形、方形、矩形及异形件 |
| 适用材料 | — | 硅、碳化硅、陶瓷、光学玻璃等 |
| 典型应用 | — | 空间光学成像、高能激光、光学制导 |
| 装夹与工步 | — | 一次装夹完成多区域、多工步抛光,减少重复装调 |
大衍光学
UltraPro 3D 机器人光学抛光机
选型请提供工件材料、口径、面形及精度要求。